Il Livello 5 si allontana. L’automazione della mobilità sta già prendendo una direzione diversa.
A Bologna, durante i Futurmotive Talks 2026, una ricerca dedicata alla roadmap della guida autonoma ha messo in discussione una delle aspettative che hanno accompagnato l’automobile nell’ultimo decennio: quella di arrivare rapidamente a una diffusione su larga scala dei veicoli capaci di guidare senza intervento umano. Secondo la ricerca presentata all’evento, le previsioni di penetrazione dei veicoli automatici sono state spostate in avanti di 10-15 anni, dal 2025 al 2035-40. Le applicazioni di nicchia, però, sono già considerate possibili. È una tesi fondata. Ma non racconta la direzione che in realtà sta prendendo la mobilità.
Perché il problema potrebbe essere stato posto fin dall’inizio nel modo sbagliato. Per anni abbiamo immaginato la guida autonoma come una corsa verso un traguardo: l’automobile privata capace di affrontare qualsiasi strada, in qualsiasi condizione, senza più bisogno del conducente. In altre parole, il Livello 5.
La classificazione SAE, però, non descrive una sequenza che ogni automobile debba obbligatoriamente percorrere fino a quel traguardo. I sei livelli definiscono il rapporto fra sistema automatizzato e conducente. Al Livello 4 il veicolo può svolgere l’intera attività di guida senza che una persona debba essere pronta a intervenire, ma soltanto all’interno delle condizioni per cui il sistema è stato progettato. Il Livello 5, invece, estende questa capacità a tutte le condizioni di guida.
La differenza è enorme. Un’automobile privata destinata a circolare ovunque deve affrontare una quantità praticamente illimitata di situazioni. Un servizio di mobilità automatizzato può invece essere progettato per funzionare in un’area precisa, su determinate strade, con condizioni operative definite. È un problema piùt circoscritto e, proprio per questo, affrontabile con una strategia progettuale differente. L’Operational Design Domain, l’insieme delle condizioni nelle quali il sistema è progettato per funzionare, è infatti un elemento centrale nello sviluppo dei sistemi di Livello 4.
È qui che la storia dell’automazione diventa interessante. Non serve aspettare che un’automobile sappia guidare ovunque per cominciare a fare a meno del conducente. Si può partire da una tratta, da una città, da un servizio, da una rete logistica.
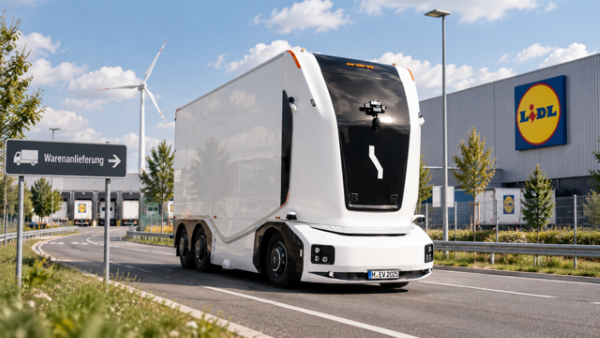
È quello che sta accadendo con i robotaxi e con alcune applicazioni industriali. Il 17 Settembre 2026 Lucid e Bolt hanno annunciato un progetto per introdurre almeno 25.000 robotaxi autonomi in Europa, con un obiettivo dichiarato di 100.000 veicoli entro il 2035. Si tratta di un piano industriale, non di una flotta già operativa su questa scala, ma i veicoli previsti saranno di Livello 4 e quindi destinati a operare all’interno di aree definite. Pochi giorni prima, in Germania, Einride e Lidl hanno avviato l’impiego regolare su strade pubbliche di un camion senza cabina a Livello 4. Il veicolo opera su una tratta definita tra un centro di distribuzione ed un punto vendita ed è stato autorizzato dall’autorità federale tedesca KBA. Non sono ancora la mobilità autonoma universale che per anni abbiamo immaginato. Sono qualcosa di diverso: sistemi progettati per fare autonomamente un compito preciso.
Ed è forse questa la vera svolta. La domanda non è più soltanto quando l’automobile guiderà da sola? Ma anche: dove possiamo già fare a meno di chi guida? La prima domanda presuppone che la tecnologia debba risolvere l’intero problema della guida. La seconda permette di scomporlo. Percorsi, aree, condizioni, servizi. L’automazione può avanzare per domini successivi invece di dover conquistare subito l’intera strada. Questo non rende meno ambizioso il Livello 5. Lo rende semplicemente una delle possibili destinazioni, non necessariamente l’unica misura del progresso.
Nel frattempo cambia anche l’automobile che resta nelle mani del conducente. Software, sensori, capacità di calcolo e connettività stanno diventando elementi sempre più importanti del prodotto. La vettura può acquisire nuove funzioni, modificare il proprio comportamento e dialogare con infrastrutture e servizi senza che questo significhi necessariamente arrivare alla guida completamente autonoma. Automazione della guida e trasformazione digitale dell’automobile sono quindi fenomeni collegati, ma non coincidenti.
Forse il vero errore è stato un confondere la rivoluzione con il suo punto d’arrivo più spettacolare. Perché l’automobile autonoma potrebbe non arrivare un giorno tutta insieme. Potrebbe arrivare per gradi, entrando prima dove le condizioni possono essere definite e controllate. Una tratta, una città, un servizio, una rete logistica. Poi un dominio più ampio.
E forse, a quel punto, ci accorgeremo che la domanda più interessante non era quando l’automobile avrebbe imparato a guidare ovunque. Era dove avrebbe iniziato a guidare da sola.


Ho letto e acconsento l'informativa sulla privacy
Acconsento al trattamento di cui al punto 2 dell'informativa sulla privacy